

会議室を予約しても空いている場合があります. 賑やかな入り口で, 2 人が一緒に通過することもできますが、単純なビームは 1 つの交差点だけを登録します. どちらの状況でもより良い情報が必要です, しかし、同じ測定は必要ありません. あるチームはスペースが占有されているかどうかを知る必要がある. もう 1 つは、出入りする人の確実な数が必要である.
センサーを選択する際には、この区別が重要です. 飛行時間センサー (ToFセンサー), カメラ, そして ミリ波レーダーセンサー 屋内占有プロジェクトに貢献できる. それぞれが異なる種類の情報を取得します, 結果はデバイスによって異なります, その配置, そしてその背後にあるカウント方法.
各テクノロジーが人をどのように感知するか
ToFは赤外線で距離を測定します
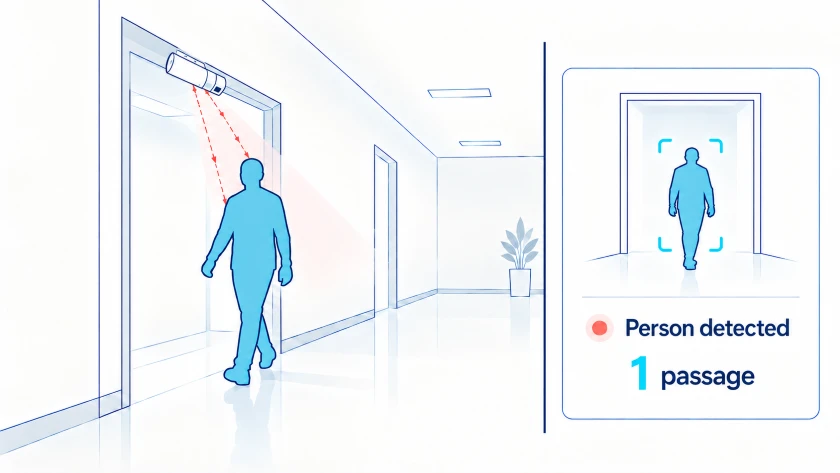
ToF センサーは赤外線を空間に送信し、その戻りを測定して距離を推定します. Direct ToF による移動時間の測定; 間接ToFは変調光の位相シフトを使用します. 単一点センサーが 1 つの感知エリア内の距離を報告します. マルチゾーンセンサーの場合, 各ピクセルまたはゾーンは独自の距離を報告します, ビュー内のオブジェクトの深度マップを作成する. このマップは、従来のカラー画像をキャプチャしたり、画像から深さを再構築したりすることなく、位置と形状を提供し、従来の受動的赤外線検出器よりもはるかに正確な空間コンテキストを提供します。 (についてもっと学ぶ ToF と PIR の違い).
ToF は独自の赤外線を提供するため、, 追加の可視照明なしで、暗い廊下や入り口でも測定できます. 追加の照明が現実的ではない屋内エリアでの設置を簡素化できます。. 強い周囲赤外線, 直射日光も含めて, 一部のデバイスの使用可能範囲は依然として減少する可能性があります, 配置が重要なので.
カメラはソフトウェアを使用して画像をカウントに変換します
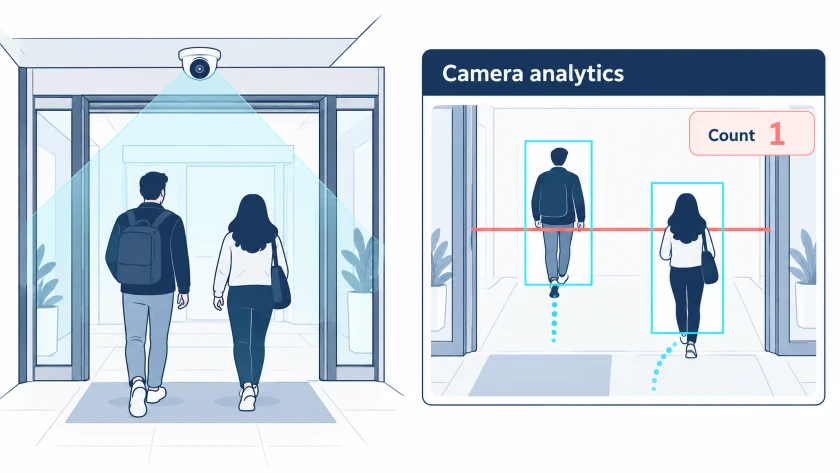
従来のカメラは 2 次元画像をキャプチャします, どのソフトウェアをカウントに変換する必要があるか. YOLO などの物体検出器は各フレーム内で人物を検出します. Deep SORT などのトラッカーは、これらの検出を時間の経過とともにリンクします。, システムにより、定義されたラインの横断をカウントしたり、エリア内に残っている人の数を推定したりできるようになります。.
チームが動きの映像や分析を必要とする場合、視覚的な詳細は貴重です。, 混雑している, または落ちる. ジョブが単にカウントまたは占有ステータスを報告することである場合, さらに考慮すべき点も増えます: 点灯, 視覚的な重なり, 画像アクセス, そして保持. エッジ AI により、送信または保存されるビデオを削減できる, ただし、カメラは引き続き画像をキャプチャし、デバイス上で処理を実行します. その価値は、追加の視覚情報が実際に使用される場合に最も強くなります。.
ミリ波レーダーが反射電波を読み取る
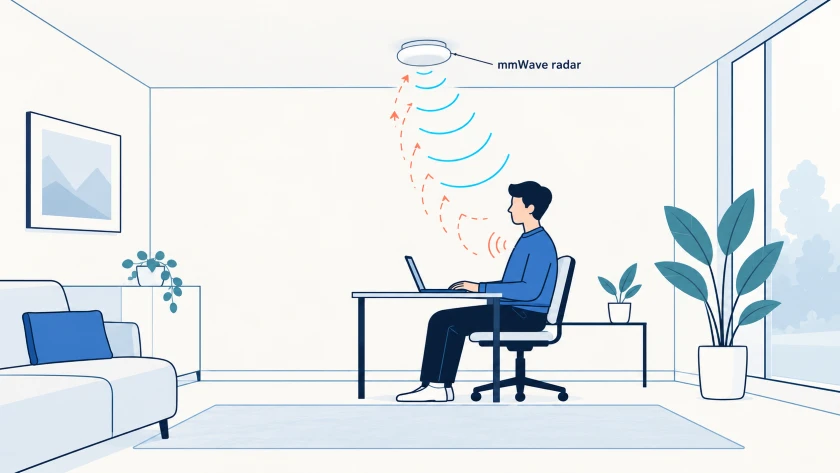
ミリ波レーダー で動作します 30 に 300 GHz範囲. 反射信号を分析して、人がどこにいるのか、どのように移動しているのかを推定します。: タイミングは距離を確立するのに役立ちます, ドップラーの変化により半径方向の速度が明らかになる, アンテナ処理により角度情報が追加されます. 結果として得られる点群または検出されたターゲットは、従来の画像を記録することなく、空間データと動きデータを提供します。.
レーダーは可視光がなくても機能し、, 適切な加工を施したもの, 基本的なモーション センサーでは、座っている人が静止しているように見えるときに、呼吸などの小さな動きを検出できます。. 特殊なシステムは心拍に伴う胸の動きを検出できます, 他のシステムのモニターがケア設定にある間. 一部のレーダー装置は適切な非金属材料の背後でも動作します, 特定のプラスチックを含む, 木材, ガラス, または乾式壁.
屋内占有監視におけるプライバシー
チームが部屋または個室が占有されているかどうかだけを知る必要がある場合, ToF とレーダーは、認識可能な顔を記録せずに信号を提供できます, 服, またはビデオ. 狭い出力はオフィスで特に役立ちます, エリア変更, そしてトイレ. 映像や視覚的な分析が必要なタスクでは、カメラは依然として価値があります。, ただし、単純な占有ワークフローに画像処理が導入されています。.
違いはインストール後も継続します. ローカル処理と迅速な削除により、保存された映像を削減できます, それでもカメラは画像をキャプチャするため、アクセスと保持について明確なルールが必要です. ToFまたはレーダー付き, チームは運用上の疑問に近い出力を維持できます, 占有中または空室など, それらの記録の保存期間を制限する. このアプローチは、データの最小化とストレージに関する GDPR 原則をサポートします。.
ToF の方法, カメラ, とレーダーハンドルの混雑した入り口
混雑した玄関先で, 人々は隣り合ったり、互いにぴったりとくっついて通り過ぎたりすることがあります. マルチゾーン ToF システムは、カウント ソフトウェアに奥行きと高さの手がかりを提供し、平面画像内で輪郭が重なっている人々を区別するのに役立ちます。. 適切な解像度で, それらの手がかりは、カートから人を区別したり、子供を見逃さないようにするのにも役立つ可能性があります. 取り付けの高さとカバー範囲は、センサーが通路を明確に見えるようにする必要があります。.
安定した視界と適切な照明があれば、カメラも適切にカウントできます。. 逆光の強いエントランスや混雑した渋滞の中, 人物をフレーム間で一貫して検出することが難しくなる可能性がある. そういったシーンでは別のカメラアングルが必要になる場合があります, 追加の照明, またはソフトウェアのチューニング.
レーダーは可視光の変化を感知し続け、光学的な視界が難しい煙やほこりの多い環境でも機能します。. 賑やかなエントランスに, カウント用に構築されたレーダー システムは、範囲と角度分解能を組み合わせて、同時に横断する人々を区別できます。.
ToFの比較, カメラ, およびミリ波レーダー
| 考慮 | ToFセンサー | 従来のカメラ | Mrink Rass |
| 使い方 | 赤外線が表面から戻ってきて距離を測定します. | 画像を分析して人を検出し、横断歩道をカウントします. | 反射された電波が範囲を提供します, スピード, と角度. |
| データ出力 | 一点センサーによる距離読み取り, またはマルチゾーンセンサーからの深度マップ. | 2D 画像またはビデオ. | 範囲, スピード, と角度; 処理されたデータには点群が含まれる場合があります. |
| プライバシー | 認識可能なビデオを録画せずに距離または深さを報告します. | 個人を特定できる可能性があり、慎重な取り扱いが必要な画像を撮影します. | 認識可能なビデオを録画せずに動きと位置をレポートします. |
| 人数カウント | 解像度と配置が出入り口に適している場合、マルチゾーンの深度は近くの人々を分離するのに役立ちます. | 鮮明な表示と適切なソフトウェアで正確に計数できます; ライティングとオクルージョンが重要. | 専用システムで複数人をカウント可能; 近いターゲットの分離にはテストが必要. |
| 点灯 | 可視光なしでも動作します; 周囲の赤外線が強いと通信距離が短くなる可能性があります. | 標準的なカメラには適切な照明または追加の低照度機器が必要です. | 可視光とは独立して動作します. |
| サイトの干渉 | 影の影響はほとんどありません, ただし、日光や遮られた視界が妨げられる場合があります. | グレア, 影, ブロックされたビューは検出に影響を与える可能性があります. | 埃や煙の多い環境でも動作可能; 乱雑さと取り付け材料は依然として重要です. |
| 空間的詳細 | マルチゾーン モデルはサンプリングされた深度を提供します; 単一点モデルはシーンをマッピングしません. | 標準カメラは2Dです; ステレオまたは深度カメラで深度を提供できる. | 一部のシステムでは、標高も測定すると 3D 点群が生成されます。. |
| 処理 | カウントには依然として人を識別し、横断方向を決定するソフトウェアが必要です. | 画像検出, 交差解析, ビデオ処理には処理が必要です. | 信号処理と複数の人数のカウントにはコンピューティング リソースが必要です. |
| 取り付け | 天井取り付けは、範囲と視野が適合する場合、定義されたエリアをカバーできます. | 遮るもののない視界と適切な照明が必要です. | 十分なカバー範囲が保たれていれば、テスト済みの非金属カバーの後ろに置くことができます. |
| 代表的な用途 | 机またはブースの占有; 適切なマルチゾーンシステムによる入場者数の管理. | 防犯映像, 視覚的分析, そして入場者数. | 存在感知, 目立たない設置, 専用の人数カウントまたは転倒監視. |
テクノロジーをユースケースに適合させる
オフィス. ToF はデスクかどうかをレポートできます, シート, または、ビデオをキャプチャせずに定義された会議エリアが占有されている. このシンプルな信号は、施設チームが未使用の予約を特定し、スペースの使用計画を立てるのに役立ちます. 適切な建物制御装置に接続されている場合, 照明や暖房、冷房のスケジュールを通知することもできます.
小売り. 入口にて, カウント用に構築されたマルチゾーン ToF システムは、奥行きを利用して、画像を記録せずに近くを通過する訪問者を区別するのに役立ちます. 客足の傾向は人員配置に影響を与える, 一方、センサーが関連するエリアをカバーしている場合、エリア占有傾向はディスプレイや製品の配置の決定に役立ちます。. 試着室にはプライベートな占有信号または利用可能な信号のみが必要な場合があります.
公共スペース. 図書館, 駅, 展示会場は入場者数とエリア占有率を使用して、需要と混雑する期間を特定できます。. 計数用に設計されたマルチゾーン ToF またはレーダー システムは、連続的なビデオ フィードや可視照明なしでこれらの測定を提供できます。.
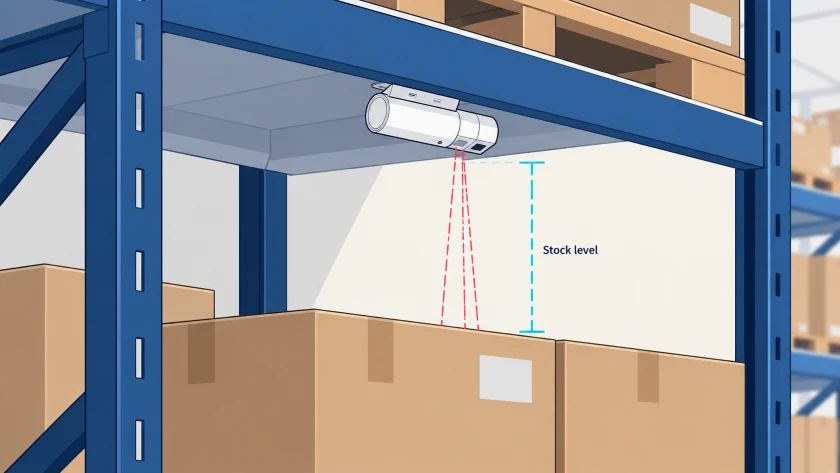
産業および倉庫. ToF距離センシングにより棚と在庫レベルを監視可能, 近接性, または定義されたゾーン内のアクティビティ. レーダーは、浮遊粉塵や目立たない取り付け位置によって光学ビューが実用的でなくなる場合に役立ちます。. フォークリフトの衝突警告と生産ラインの安全機能には、専用のシステムと検証が必要です.
防犯映像の場合はカメラの方が適しています, 視覚的行動分析, または画像からの顧客の洞察が必要です. 存在感知に適した専用のミリ波レーダー システム, 介護現場での転倒監視, 控えめな取り付け. 認識可能な画像がなくても信頼性の高いカウントが必要な屋内入口用, 適切に配置されたマルチゾーン ToF システムは、有力な最初の選択肢です, 深さの詳細のバランスをとる, プライバシー, 可視光なしでの動作. 最適な選択は、必要な出力と実際のサイトでのテストによって異なります。.
屋内人数カウント システムの選び方
最初に出力を選択します: 占領状態, 入場数, 現在の人数, 移動データ, または映像. 次にプライバシーを重視します, 敷地状況, 間違いを数える, そして総費用.
1. プライバシーから始めましょう
トイレで, エリア変更, および同様のスペース, ToF または mmWave は、認識可能な映像がなくても占有状況をレポートできます. セキュリティや視覚分析に画像が必要で、キャプチャに適切なカメラを選択してください. あらゆるシステムに対応, データにアクセスできるユーザーとデータがいつ削除されるかを定義する.
2. 照明と設置を確認する
ToF とレーダーは可視光を必要としません, 薄暗い玄関や逆光の入り口でも便利です. マルチゾーン ToF は、定義された通路の範囲に適しています。, 視野, 近くを歩いている人々を配置するカバー; 強い周囲赤外線と遮られた視界はまだ確認が必要です. レーダーは、適切な非金属カバーの後ろや、ほこりが光学的な視界を妨げる場所でも機能します。, しかし、配置は重要です. カメラには適切な視野と照明も必要です, 特殊なシステムは困難なシーンにも対応できますが、. 出入り口の数によって広いスペースの占有率が決まる場合, あらゆる出入り口をカバー.
3. 必要な精度を定義する
距離の精度は人数カウントの精度ではありません. マルチゾーン ToF 深度により、計数ソフトウェアが近くの歩行者を区別するのに役立ちます, 専用のレーダーとカメラ システムでも数人をカウントできます. レーダーは、カウントよりも小さな動きが重要な場合に役立ちます. 許容可能な見逃しカウント率と誤カウント率を設定する, 次に親しいフォロワーでテストします, 子供たち, カート, 必要に応じて静止している乗員も.
4. 総コストを比較する
ハードウェアの比較, インストール, 力, ソフトウェア, 処理, ストレージ, メンテナンス, 建物または小売システムとの統合. ToF 深度データにより、ジョブにカウントまたは占有信号のみが必要な場合にビデオ ストレージを回避できます。. 全体的なコストは、適用範囲と必要なソフトウェアによって異なります。, したがって、同じ出力と精度の目標に対してシステムを比較します。.
識別可能な画像がなくても信頼性の高いカウントが必要な屋内入口用, 専用のマルチゾーン ToF システムは強力な出発点です. より広範な展開の前に、トラフィックのピーク時にチェックされた手動カウントとその結果を比較します。.
 今すぐチャット